T-Box는 차량이 아는 것을 읽을 수 있어야만 유용합니다. 텔레매틱스 플랫폼이 보고하는 거의 모든 것(충전 상태, 셀 전압, 속도, 고장 코드, 충돌 플래그)은 CAN 프로토콜로 차량 버스에서 수집되고, 잠금 해제부터 펌웨어 플래시까지 거의 모든 원격 동작이 UDS 진단을 써서 같은 경로로 돌아갑니다. 이 글은 CAN 프레임이 차량에서 어떻게 이동하는지, T-Box가 버스를 방해하지 않고 어떻게 듣는지, 원격 플래시에 쓰이는 ISO 14229 UDS 순서가 실제로 어떻게 작동하는지 설명합니다.
Controller Area Network는 차동, 멀티마스터 직렬 버스입니다. 모든 노드가 모든 프레임을 보고, 메시지 식별자에 의한 중재로 우선순위가 높은 프레임이 충돌 없이 선로를 차지합니다. 클래식 CAN 프레임은 11비트(확장은 29비트) 식별자, 제어 필드, 최대 8 데이터 바이트, CRC, 확인 비트를 담습니다. CAN-FD는 페이로드를 64바이트로 올리고 데이터 위상에서 더 빠른 비트레이트로 전환하는데, 현대 EV 아키텍처가 고해상도 배터리·ADAS 신호에 필요로 합니다. T-Box의 CAN 트랜시버는 차동 PHY 신호를 MCU용 UART형 프레임으로 변환하며, 흔히 2~3개의 절연 버스 채널을 거칩니다.
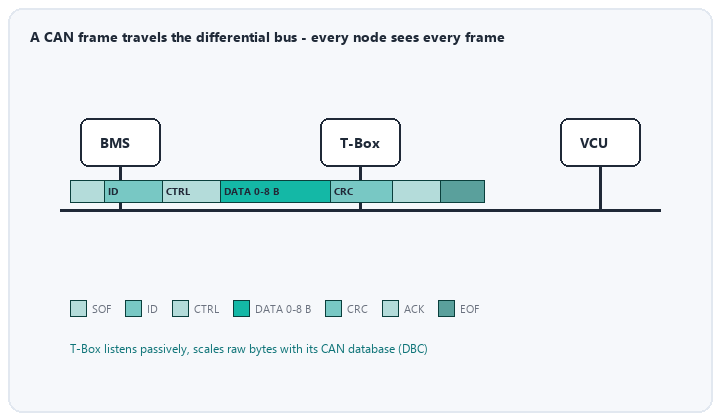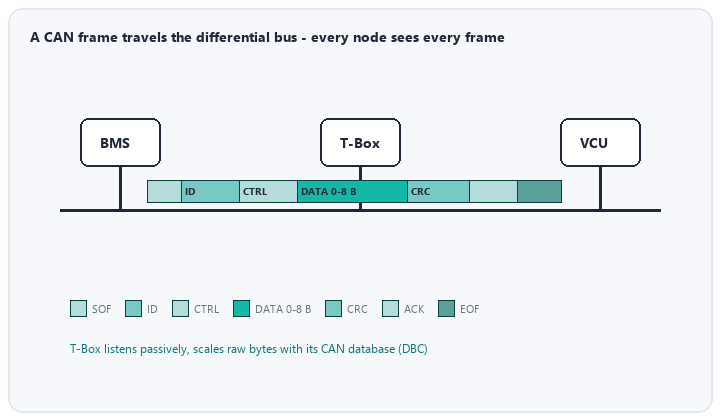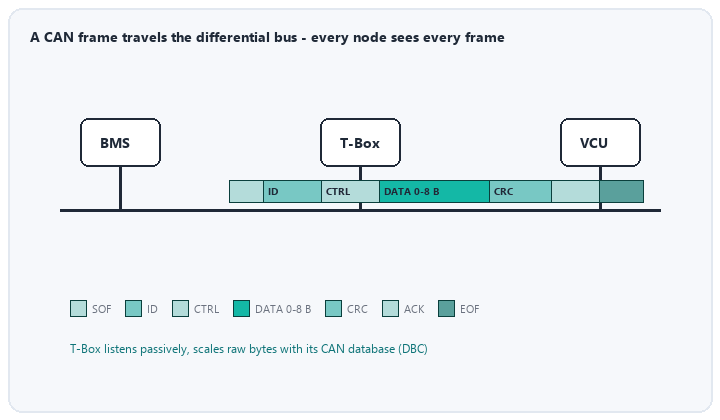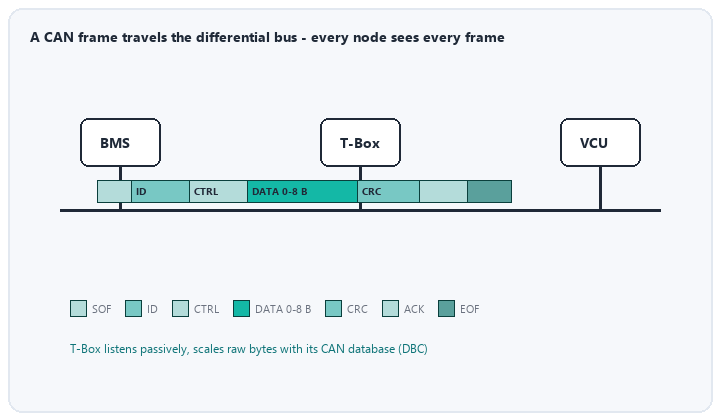
대부분 원격측정은 수동으로 수집됩니다. T-Box는 주기적 브로드캐스트 프레임(예: BMS가 100ms마다 팩 전압 발행)을 구독하고, 차량 CAN 데이터베이스(DBC)로 원시 바이트를 환산하며 GNSS 시간으로 타임스탬프를 찍습니다. 수동 청취는 트래픽을 더하지 않아 안전합니다. 아무도 방송하지 않는 데이터가 필요할 때 T-Box는 능동 진단 테스터가 되어 특정 ECU에 요청을 보내고 응답을 읽습니다. 실내 사전 컨디셔닝, 문 잠금 같은 원격 명령도 같은 방식으로 내려지며, 인증과 안전한 탑재 통신으로 보호되어 침해당한 T-Box가 무단 프레임을 주입할 수 없습니다.
Unified Diagnostic Services는 테스터(여기 T-Box)와 ECU 사이의 표준화된 클라이언트-서버 언어입니다. 각 서비스에는 서비스 식별자(SID)가 있습니다. 텔레매틱스 엔지니어가 가장 자주 만나는 서비스는 다음과 같습니다.
원격 펌웨어 다운로드는 가장 정교하게 짜인 UDS 작업입니다. T-Box는 셀룰러로 이미지를 받아 검증한 뒤, 대상 ECU를 고정된 순서로 진행시킵니다.
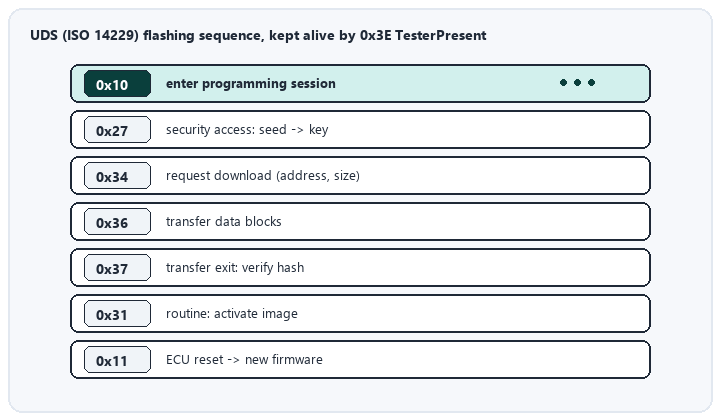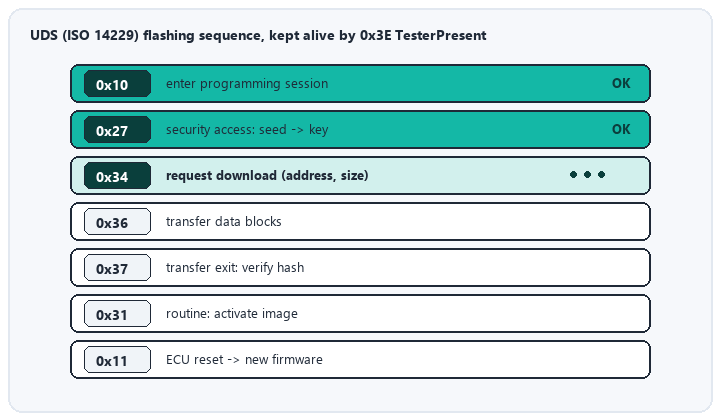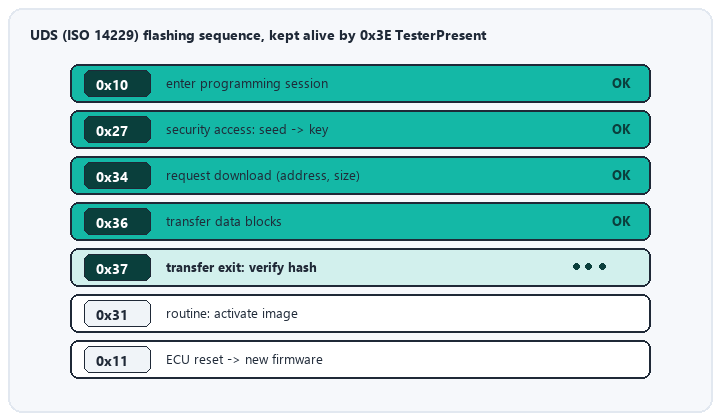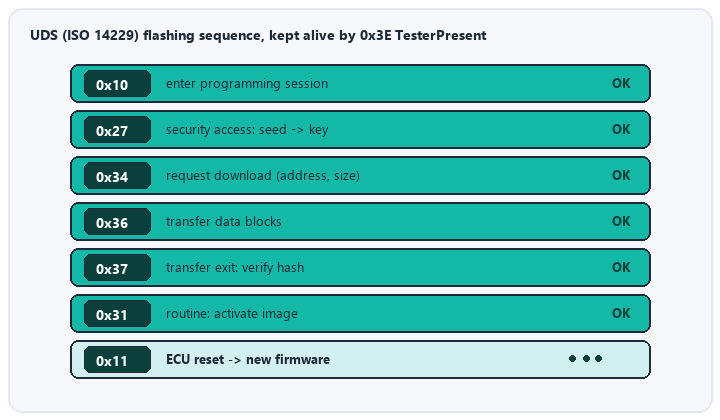
IP 기반 아키텍처에서는 같은 서비스가 차량용 Ethernet 위 DoIP(ISO 13400)로 동작합니다. 서비스 로직은 동일하고 전송만 바뀝니다.
버스 부하, 메시지 타임아웃, 부분 네트워크 기상은 원격측정이 안전 트래픽을 절대 굶기지 않도록 설계해야 합니다. 플래시는 재개 가능하고 전원 손실에 견디게 설계됩니다. 업데이트 중 끊긴 ECU는 부트로더로 부팅해 벽돌이 되지 않고 재전송을 받아들여야 합니다. 기능 주소 지정(한 요청을 많은 ECU에)은 TesterPresent와 조율된 리셋에만 쓰고, 동시 응답이 충돌하는 쓰기 서비스에는 쓰지 않습니다. 이런 규칙을 규율 있게 쓰는 것이 10만 대를 깨끗이 업데이트하는 텔레매틱스 플랫폼과 차량을 벽돌로 만드는 플랫폼을 가릅니다.
UDS 플래시와 지속적 버스 모니터링에는 절대 떨어지지 않는 T-Box 전원이 필요합니다. Weijiang Power는 시동 사이클, 전원 강하, 충돌로 인한 전원 손실을 거쳐 텔레매틱스 유닛을 살려두는 광역 온도 NiMH·리튬 백업 셀과 맞춤 팩을 공급합니다. 정합 내저항 비닝, 용접 상호연결, 완전한 운송/안전 문서를 갖춥니다. 선로 아키텍처와 최악 조건 전류 프로필을 보내주시면 그에 맞춰 백업 전원을 설계하겠습니다.


